
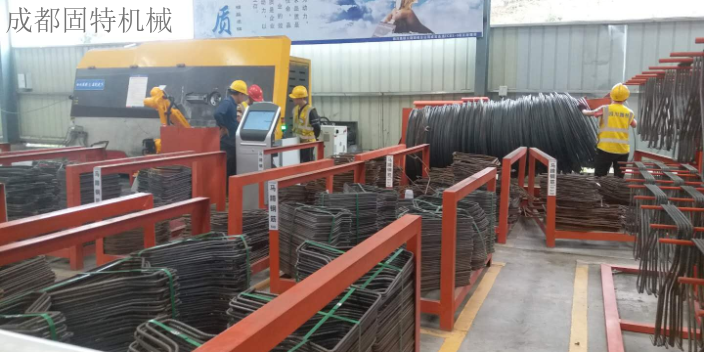
针对建筑施工中常见的异形钢筋加工难题,钢筋加工辅助机器人展现出了复杂加工能力。异形钢筋(如弧形钢筋、折线形钢筋)在建筑的特殊部位(如楼梯、阳台、异形构件)中应用普遍,但其加工过程复杂,传统人工加工需要借助多个模具反复调整,但是耗时费力,而且加工出的钢筋形状难以统一,影响后续装配。而钢筋加工辅助机器人配备了多轴联动作业臂和可自定义模具,能够根据异形钢筋的三维模型,精细控制作业臂的运动轨迹,完成复杂的弯曲、成型操作。例如在某文化场馆项目中,需要加工大量弧形半径为1.2米的弧形钢筋,传统人工加工每根需要30分钟,且形状误差较大,而钢筋加工辅助机器人每根只需8分钟,加工后的弧形钢筋半径误差均小于3毫米,形状完全一致。此外,机器人还能一次性完成折线形钢筋的多段弯曲,无需多次调整,有效解决了异形钢筋加工的难题。钢筋加工辅助机器人适配高速高铁项目钢筋加工作业。成都固特全自动数控弯箍接料机器人配件
试车时,示教程序、夹具、逻辑控制器等各种要素中可能存在设计错误、示教错误、工作错误。因此,进行试车作业时必须进一步提高安全意识。请注意以下各点:首先,确认紧急停止按钮、保持/运行开关等用于停止机器人的按钮、开关、信号的动作。一旦发生危险情况,若无法停止机器人将无法阻止事故的发生。机器人试车时,首先请将操作速度设定为低速(5%~10%左右),实施动作的确认。以2~3周期左右,反复进行动作的确认,若发现有问题时,应该立即停止机器人并进行修正。之后,逐渐提高速度(50%~70%~100%),各以2~3周期左右,反复作确认动作。成都钢筋自动加工机器人设备钢筋加工辅助机器人实现钢筋加工记忆调直一键成型。
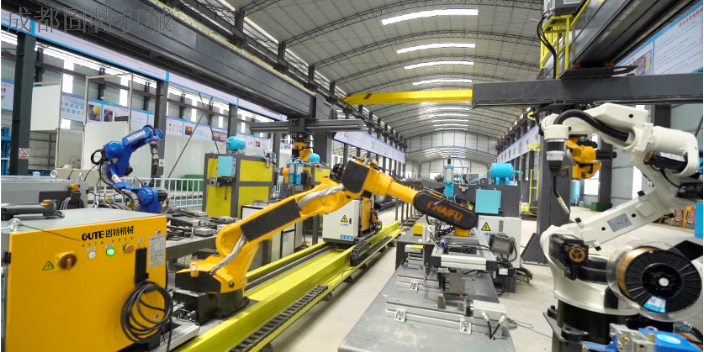
电缆连接点处接触不良如何处理?电缆接触不良可以在整个电柜的任何地方发生,这种情况下不易查找故障点,此处可以分为强电和弱点电路接触不良。根本的解决办法是通过查看电气图纸,应用万用表来测量发现问题,发现后需要重新连接电路来排除故障。主电路接触不良表现在驱动器开抱闸后,驱动器显示面板上不会显示8旋转的指示,如果是单台出现则检查此驱动器的主电路连接(L1、L2、L3),如果所有的都是则检查在交流接触器前面的电路。有时候驱动器会报警,通过对应的报警信息确认后再排查解决。当有一台驱动器不能启动,而其他的驱动器为正常时,为驱动器的控制电(L1C、L2C)出现断路。
机器人在出厂前,已经通过设备进行了零点标定,标定完成后,通过零标块标记各轴零点位置,以防用户使用不当,造成的零点丢失。当机器人因故障丢失零点位置,需要对机器人重新进行机械零点的标定,微动模式下操纵机器人,使机器人各轴运行到各轴零标标记对正处,然后进入机器人示教盒零点信息界面,进行记录各轴坐标的相关操作即可。各轴零标位置请详见SF10-C1650机械使用说明书零点标定。机器人在出厂前,已经通过设备进行了零点标定,标定完成后,通过零标块标记各轴零点位置,以防用户使用不当,造成的零点丢失。当机器人因故障丢失零点位置,需要对机器人重新进行机械零点的标定,微动模式下操纵机器人,使机器人各轴运行到各轴零标标记对正处,然后进入机器人示教盒零点信息界面,进行记录各轴坐标的相关操作即可。各轴零标位置请详见SF10-C1650机械使用说明书零点标定。钢筋加工辅助机器人适配箱梁底腹板骨架自动焊接。
数都是直观可测量的(产品调整后需设置的参数:钢筋笼直径、绕筋直径、主筋数量、焊接时间)。在产品规格无变化期间,设备通过3个实体按钮即可实现设备的全部准备工作,后续设备将自动跟随钢筋笼滚焊机的动作进行焊接,根据焊点大小焊接速度可100%跟随滚焊机。且设备设计时按照7*24小时工作时间,极大的提高了生产效率,成为工程进度推进强有力的支持者。当焊接完成后设备将自动回到初始待机位置,正常焊接过程中可以无需人员留守。产品极强的智能化设计可极大的减少人员的误操作,几分钟即可熟悉设备操作。成都固特机械有限公司坚持用科技重塑一个行业的研发理念,在保证施工质量的前提下通过提高产品的智能化程度从而简化人员操作步骤,降低对人员的技能需求达到为合作企业保质、增效、降本的目的。钢筋加工辅助机器人推动建筑机械领域智能化创新发展。成都高速钢筋加工机器人厂家直销
钢筋加工辅助机器人无需焊工,减少焊接人工需求。成都固特全自动数控弯箍接料机器人配件
命令与回授超过比较大误差/静止时命令与回授超过比较大误差出现原因:此类报警也有可能其它轴报警。命令值与编码器回授值过大。/静止时命令与回授超过比较大误差。解决方法:1)在齿轮比页检查参数:移动时比较大落后(u),此参数一般设为20000。设太小是不对的。静止时比较大落后(u),此参数一般设为500。2)在齿轮比页查看该轴的回授坐标与命令坐标是相反增加或减少。此情况,可通过勾选或取消勾选回授反向解决。3)在齿轮比页查看该轴的回授坐标值为0。此情况,需要检查轴控线(15PIN)插头的线,脉冲线是否焊错或者虚焊。4)在齿轮比页查看该轴的回授值和命令值都有变化,且一个变化大,一个变化小。此情况,需要检查伺服参数的齿轮比参数和脉冲数相关参数。5)和正常的轴互换轴控线,判断是否为轴口异常。成都固特全自动数控弯箍接料机器人配件
成都固特机械有限责任公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。